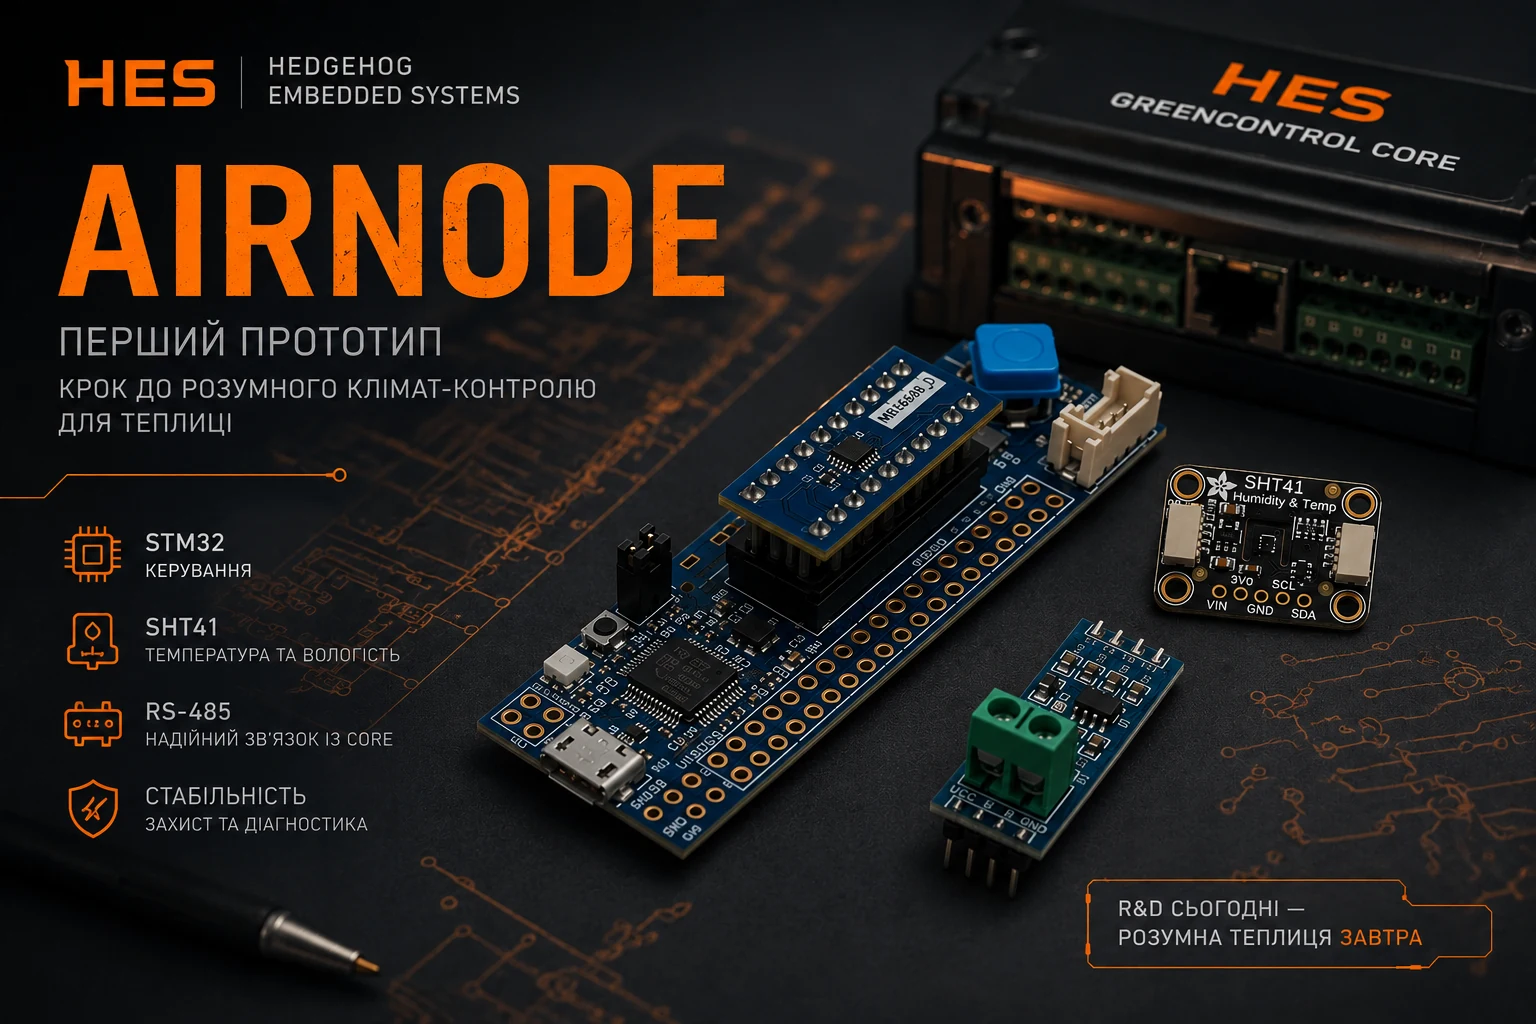
Для Hedgehog GreenControl одним із таких рішень став вибір мікроконтролера для польових модулів системи.
Першим прототипом, на якому цей підхід буде перевірено на практиці, стане AirNode — модуль вимірювання параметрів повітря.
Від центрального контролера до польового датчика
GreenControl будується як модульна система.
Центральний контролер GreenControl Core відповідає за керування системою, конфігурацію, обробку даних та взаємодію з користувачем. Безпосередні вимірювання виконують окремі польові модулі — Nodes.
Один із них — AirNode.
Його задача — отримувати значення температури та відносної вологості повітря і передавати їх центральному контролеру.
AirNode не повинен бути просто «датчиком на довгому дроті». Він розглядається як самостійний embedded-пристрій зі своїм мікроконтролером, цифровим сенсором, дротовим інтерфейсом, системою живлення, захистом та firmware.
Яким повинен бути контролер Node?
- стабільна тривала робота;
- достатня кількість GPIO;
- апаратні UART та I²C;
- робота з RS-485 через зовнішній трансивер;
- watchdog;
- низьке енергоспоживання;
- компактність майбутньої PCB;
- прогнозована поведінка firmware;
- можливість масштабувати платформу для інших Nodes.
Нам потрібен саме мікроконтролер, а не готова IoT-платформа.
Wi-Fi та Bluetooth безпосередньо в AirNode не потрібні, оскільки базова комунікація з Core будується через дротовий інтерфейс.
Чому STM32?
Апаратна периферія
GPIO, UART, I²C, таймери, watchdog та інші базові можливості MCU.
Велика екосистема
STM32 — велике сімейство MCU. Для прототипу використовується development board, а для майбутньої PCB буде підібраний конкретний MCU відповідно до реальних вимог.
Інструменти розробки
Можливість переходу від базового прототипування до повноцінної embedded-розробки: конфігурація периферії, переривання, watchdog, діагностика та налагодження firmware.
Передбачувана роль у системі
GreenControl Core — потужніший центральний контролер.
Node — компактний спеціалізований польовий пристрій.
STM32 добре підходить саме для другої ролі.
А чому не ESP32 у кожному датчику?
ESP32 технічно можна було б використовувати і в AirNode, але:
- Wi-Fi та Bluetooth для Node не є необхідними;
- обчислювальний ресурс був би надлишковим;
- програмна платформа була б складнішою;
- більша частина можливостей залишалася б невикористаною.
Для Core ESP32-S3 виправданий через мережеві функції, Web UI, зберігання даних та складнішу логіку.
Для AirNode вимоги інші.
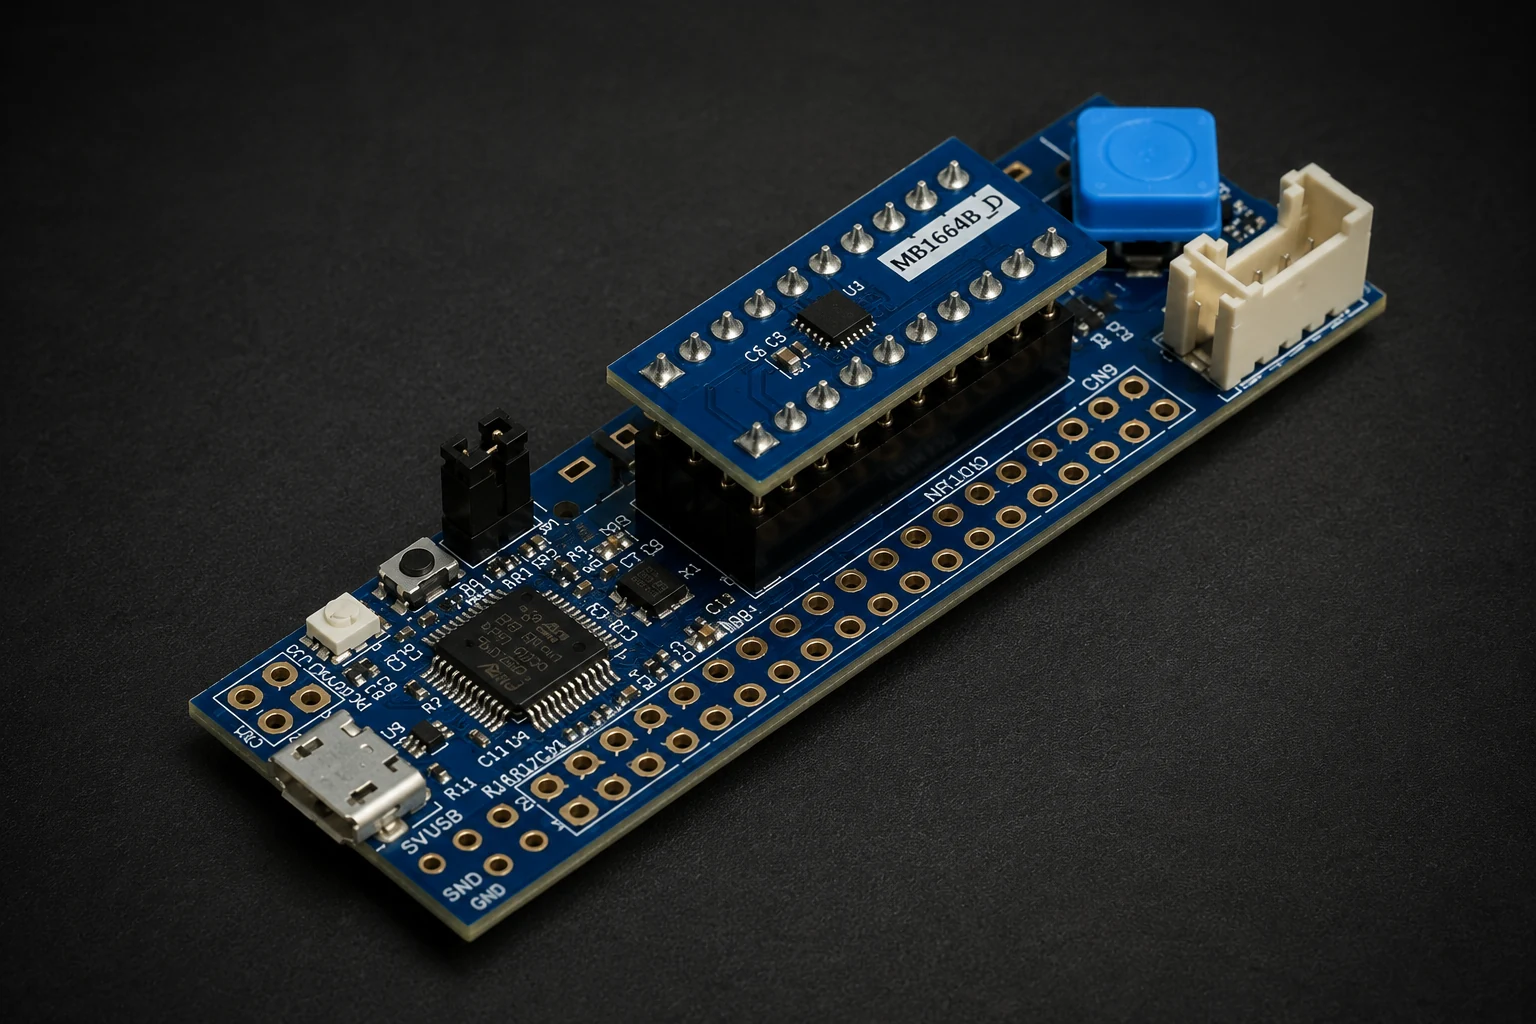
Перший стенд — STM32C0116-DK
Для R&D використовується STM32C0116-DK Discovery Kit.
Це лише R&D-платформа для:
- запуску MCU;
- розробки firmware;
- роботи з сенсором;
- RS-485;
- налагодження;
- перевірки архітектури.
Після перевірки буде розроблятися власна PCB.
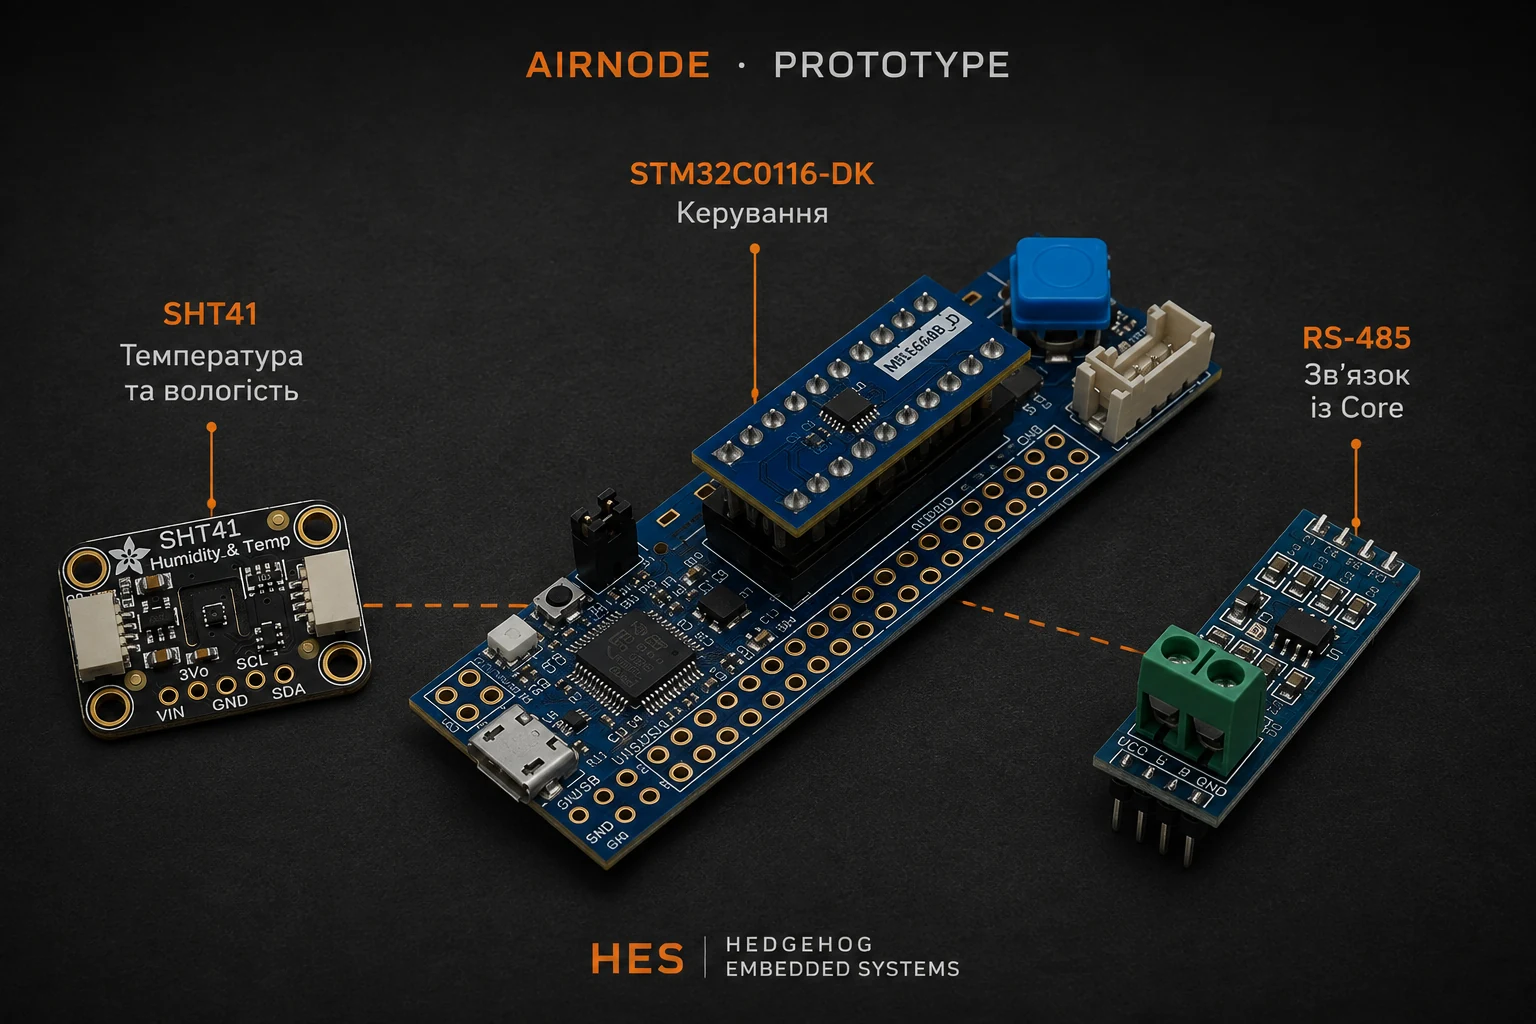
STM32 + SHT41 + RS-485
Три основні блоки першого прототипу AirNode:
- STM32 — керування;
- SHT41 — температура та відносна вологість;
- RS-485 — зв'язок із GreenControl Core.
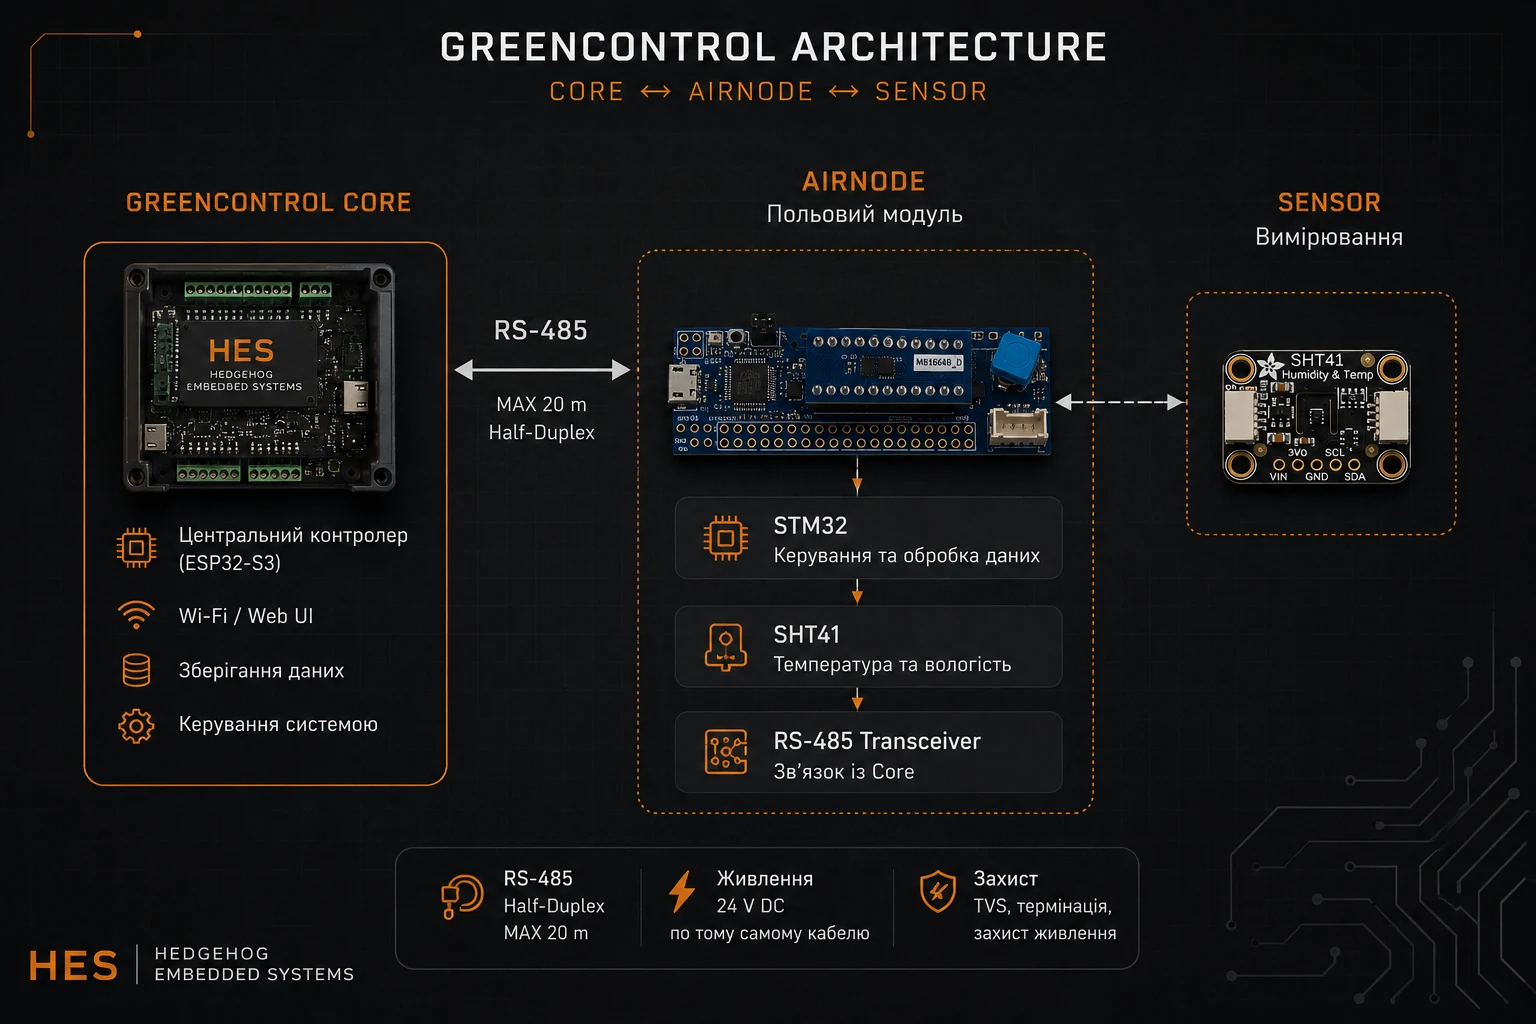
GreenControl Core ↔ RS-485 ↔ AirNode ↔ SHT41
Навіщо датчику власний мікроконтролер?
Власний мікроконтролер у Node дає кілька важливих переваг:
- локальна діагностика;
- контроль сенсора;
- стандартизований протокол;
- Core не залежить від конкретної електричної реалізації сенсора;
- сенсор усередині Node можна змінити в наступних ревізіях без повної зміни архітектури системи.
Що перевірятимемо на прототипі
- запуск STM32;
- базовий firmware;
- SHT41 через I²C;
- RS-485;
- стабільність тривалої роботи;
- поведінка при помилках;
- адресація Nodes;
- випробування кабельної лінії;
- формування вимог до власної PCB AirNode.
Що далі
STM32 стане керуючою частиною першого AirNode. SHT41 — вимірювальною. RS-485 зв'яже модуль із GreenControl Core.
Наступне завдання — змусити все це вперше працювати як єдиний пристрій.
У HES R&D Blog будемо показувати не лише фінальний результат, а й прототипи, випробування, помилки та інженерні рішення.
Розробка AirNode починається.